智能消防
点击下载规则全文:2026第16届ERCC机器人智能消防比赛规则.pdf
1.1.比赛目的
本项比赛的目的是训练学生使用简单传感器完成室内导航任务,理解和掌握软件和硬件集成调试方法,了解传感器的性能参数、传感器安装方式、伺服电机的控制精度对机器人运动性能的影响,并探究如何使用软件和传感器闭环控制去弥补硬件的不足,提升机器人的控制性能。同时熟悉通过远程视频遥控救援机器人完成危险作业任务的操作技巧和机器人运动控制性能对远程操作性能的影响。
1.2.比赛任务
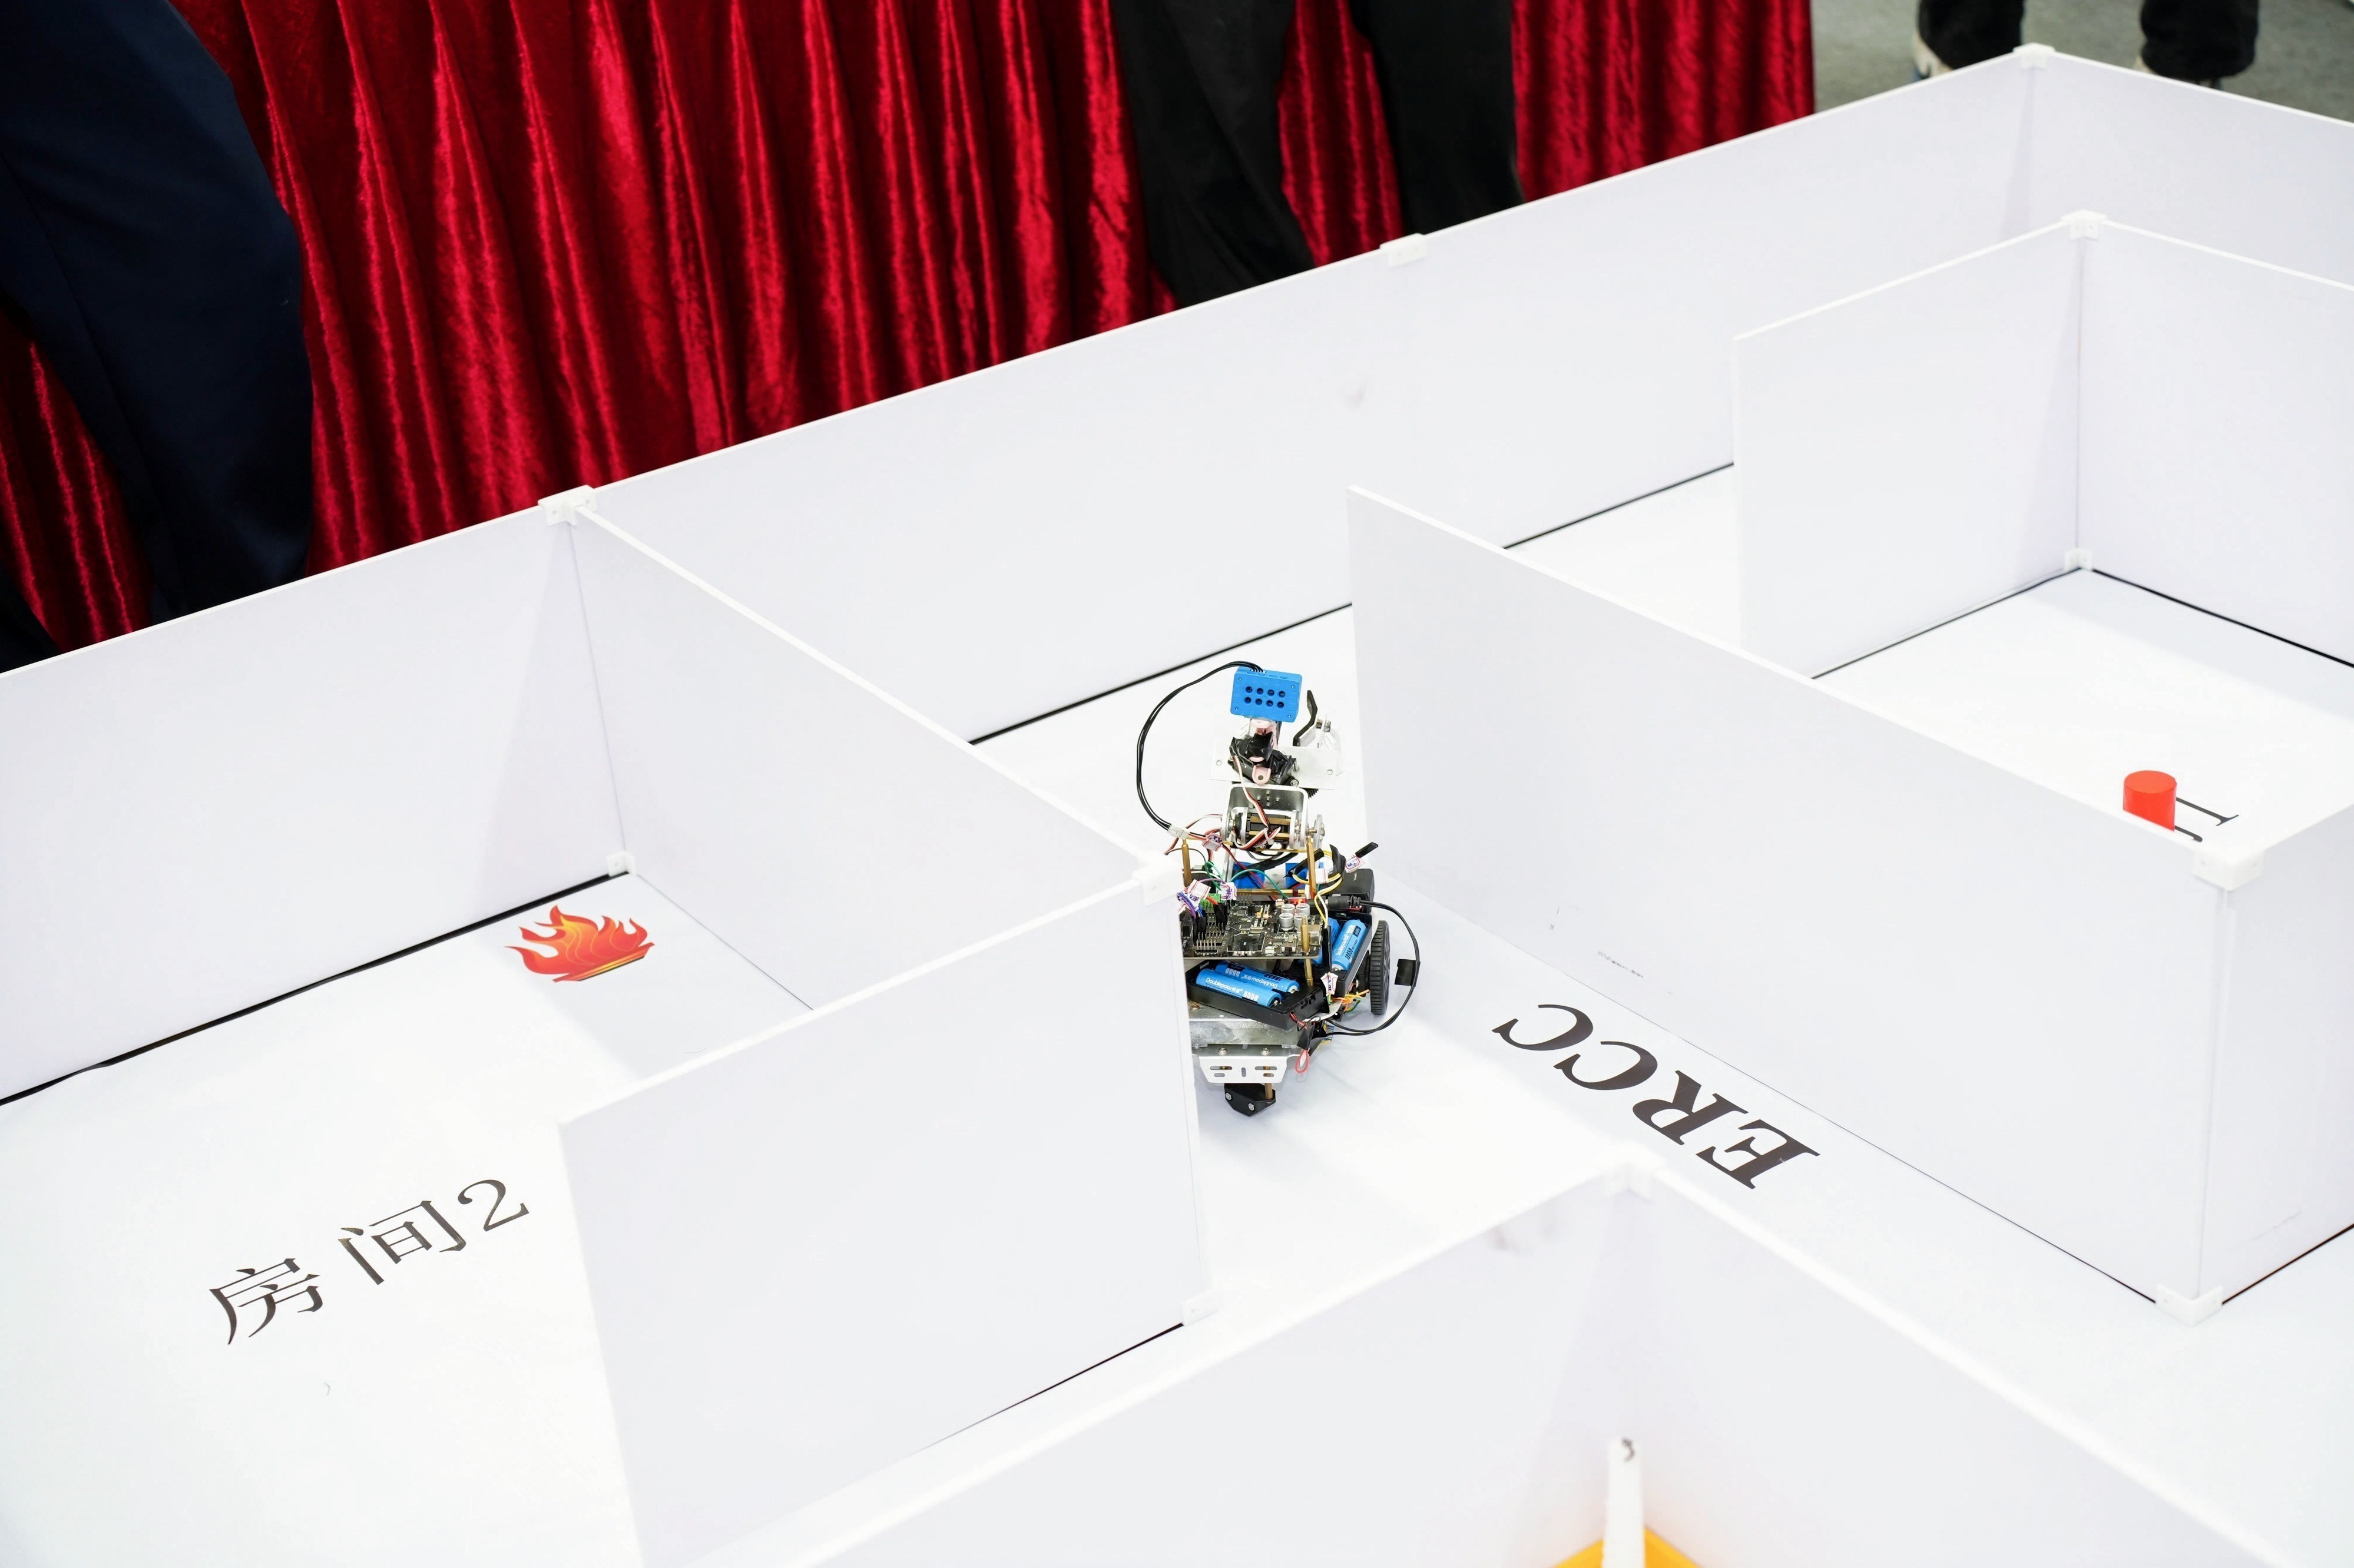
分别设计和制作一个由 C51(AT89S52 8 位单片机)或者Arduino(8 位单片机)或者ERCC STM32 Board 控制的自主灭火机器人和遥控救援机器人,在一间模拟平面结构的房间里运动:首先由自主灭火机器人找到代表房间里的火灾点(正在燃烧的蜡烛)并尽快将它扑灭,待所有火焰扑灭后由参赛队员远程遥控救援机器人在场地内运动搜索需要救援的目标物品(用搬运比赛的色块代替),并将物品抓住并返回到出发点。
每个参赛队伍以团体的方式参加比赛,每队由 3 名机器人队员携带 2 台灭火机器人和
1台救援机器人完成救援任务。
每支参赛队伍的比赛时间为 5 分钟,超过时间直接结束比赛。
1.3.赛制、排名规则和奖项设置比赛排名:
1、先以比赛总成绩计算名次,总成绩高者排名靠前。
2、若总成绩一样,则以时间短的参赛队名次靠前。
团队赛按照参加总决赛队伍数量的 40%来评定获奖队伍:排名前 5%的队伍获得特等奖,排名前 5~15%的队伍获得一等奖,排名前 15~30%的队伍获得二等奖,排名前 30~40%队伍获得三等奖。获奖数量按照比例的四舍五入确定。
此项比赛为团队赛,大学本科组、大专高职组分开比赛和评奖。
控制器用 8 位或 32 位,由学生自由选择,分开评奖。